
ビレット、棒鋼、および鍛造用途向けの誘導加熱自動化

高周波加熱の自動化は、鍛造工程における生産性、工程の一貫性、材料の取り扱い、および作業員の安全性を向上させることができます。自動化システムにより、ビレット、棒材、その他の形状の素材の装入、高周波加熱システム内での搬送、加熱、および次の生産工程への移送を制御することができます。
自動化の選択肢には、ステップフィーダー、コンベヤ、ピンチロール駆動装置から、ロボットによるハンドリング、ビレットの自動取り出し、高度なプロセス制御まで多岐にわたります。最適な手法は、加熱対象の材料、部品の形状、生産速度、および鍛造プロセスによって異なります。
本記事では、ビレット、棒材、リング、パック、その他の形状の素材を対象とした誘導加熱システムの自動化手法について、段階的なビレット加熱、ロボットによる搬入・搬出、棒材端部の加熱、および自動プロセス制御などを含め、さまざまな方法について解説します。
鍛造において、誘導加熱をどのように自動化できるでしょうか?
鍛造用の誘導加熱では、材料の搬送および加熱プロセス全体を自動化することができます。用途に応じて、自動化にはビレットフィーダー、コンベヤ、ピンチロールまたはトラクター駆動装置、ロボットによる搬入・搬出、温度監視、自動プロセス制御、およびビレット取り出しシステムなどが含まれます。また、高度なビレット加熱システムでは、ビレットのサイズ、生産速度、目標温度の変化に応じて、加熱パラメータを自動的に調整することも可能です。
ビレットおよび棒鋼用のプログレッシブ誘導加熱
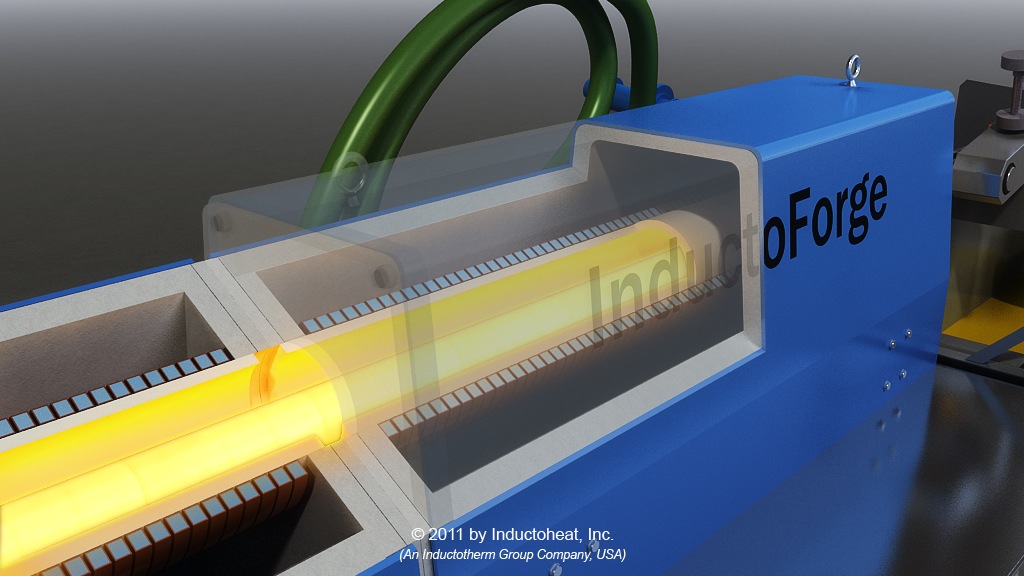
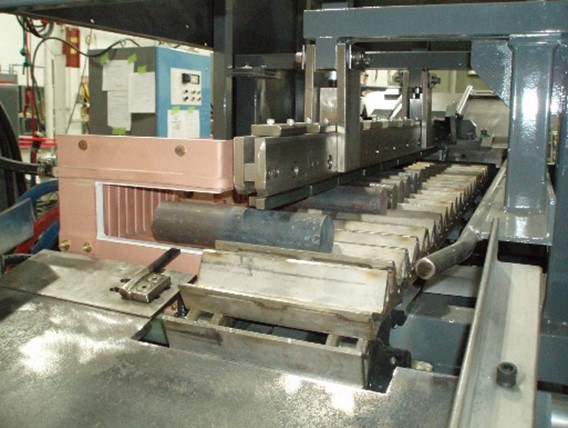
ビレットや棒鋼の段階的または連続的な誘導加熱は、今日広く採用されている加熱方法である。この方法では、小~中型のビレットを、単一または複数の誘導コイルを備えた誘導加熱装置内に連続的に通過させる(図1)。段階式誘導加熱装置は数十年にわたり使用されており、その間、業界では多くの自動化オプションや手法が着実に導入されてきた。
ビレットの自動搬入・搬出
誘導加熱装置に十分な量の材料を供給するため、多種多様な自動供給システムが利用されています。ビンティッパー、ステップフィーダー、振動コンベヤ、ロータリーフィーダー、ビレット/バー・デスランブラー、ガントリー式デスタッカーといった従来のソリューションは、大量の材料を受け入れ、整然とした向きで次の工程へ送り出すために、最初に採用されたものです。
ステップフィーダー
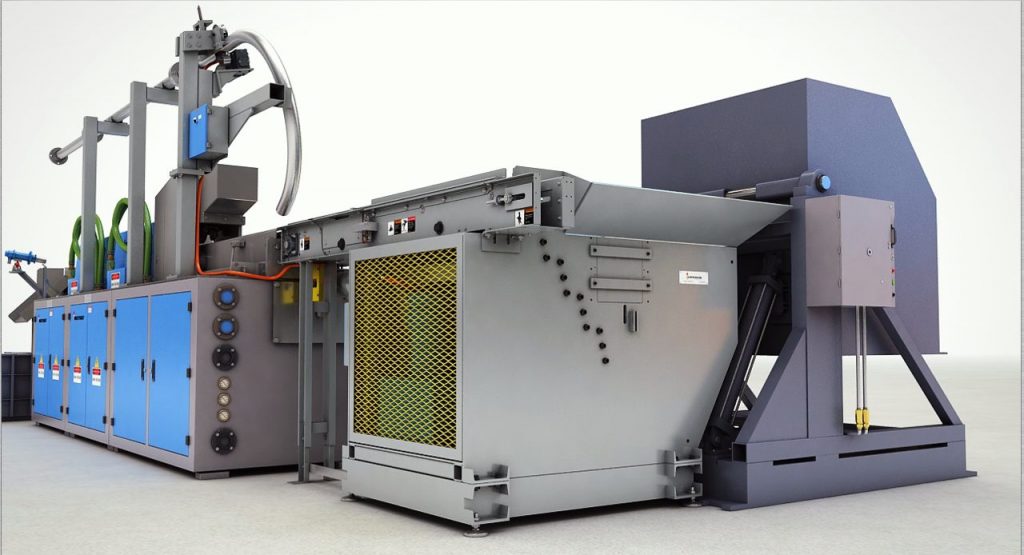
この供給機構は、往復運動するステッパープレートを採用した設計により、ビレットをホッパーから搬出コンベヤへと送り出します。このコンベヤは、ビレットを誘導加熱装置に向かって搬送すると同時に、ピンチロール駆動またはトラクター駆動を用いて、加熱システムを通過させるために必要なビレットの連なり(ログ効果)を形成します。
ロータリーフィーダー
ロータリーフィーダーもまた、別の供給機構の一種であり、通常、直径に比べて長尺のビレットを使用する特定の用途に用いられます。これらのシステムは、さまざまな直径や長尺のビレットに対応できるよう、特別に設計された焼入れ処理済みのロータリートラックと、幅を広げたトラック幅を備えています。 ロータリートラックは、ホッパー部から長いビレットを水平姿勢で取り出し、所定の高さまで送り上げ、そこで計量されて供給コンベアに乗せられ、誘導加熱システムへと搬送されるように設計されています。
供給工程の自動化
コンベヤ、ピンチロール駆動装置、トラクター駆動装置、プッシャーシステム、ロボットなどの供給自動化システムは、ビレットを加熱システムへ搬入し、その内部を通過させるために使用されます。これらは通常、制御された送り速度と安定性を保ちながら、一連のビレットを誘導コイル内を通過させるための機構を備えています。この自動化機能は通常、加熱システムに統合されていますが、旧式の鍛造システムにも後付けで導入することが可能です。
供給コンベヤ
供給コンベヤは、ビレットのサイズや形状に応じてさまざまなサイズや構成があり、市販品を購入することも、特定の用途に合わせて特注設計することも可能です。通常、これらのコンベヤは可変速駆動(VFD)システムを採用しており、ビレットや部品を、誘導加熱システムにビレットを供給する駆動機構へと搬送するために使用されます。
ピンチ・ロール駆動装置
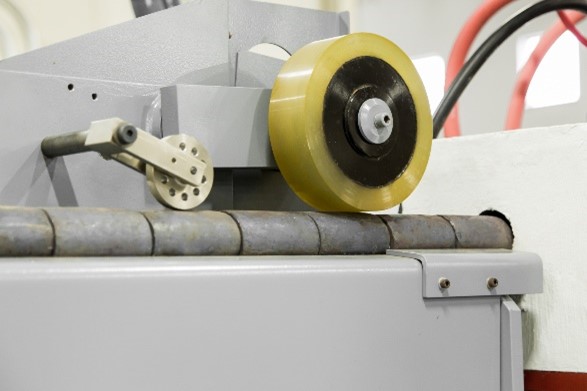
ピンチロール駆動装置は、市場で広く普及している駆動システムの一つです。これらのシステムは、2つのローラーの間にビレットを「挟み込み」、制御された送り速度で誘導加熱システム内へビレットを搬送するように設計されています。一般的なピンチロール駆動システムでは、互いに向き合う2つのローラー(通常は上下に配置)を使用し、両者の回転速度を合わせるために(電子式または歯車式で)同期させています。 ローラーには、ビレットの直径に対する把持力を高めるため、ポリウレタンコーティングが施されているか、またはローレット加工が施されています。ピンチロール駆動システムは、処理対象となるさまざまなビレット径に対応できるよう、幅広い調整範囲が確保されています。ピンチロールの送り速度は、現代の鍛造メーカーにおける幅広いビレット送り速度に対応するため、可変周波数駆動装置(VFD)によって制御されます。
トラクターの走行
トラクター駆動は、誘導加熱システムを通じてビレットの列を搬送するために使用される駆動機構のもう一つの形態です。ピンチロール駆動とは対照的に、トラクター駆動では、対向する「チェーン」状のキャットトラックを利用してビレットを挟み込み、誘導コイルライン内を搬送します。 この「キャットトラック」設計により、ビレット表面との接触面積が長くなり、ピンチロールユニットに典型的な単一の接点よりも大きな駆動力が生み出されます。接触面の延長に加え、トラクター駆動装置は、アセンブリがより長い加熱コイルラインを通ってビレットを搬送できるよう、下向きの圧力をかける頑丈な上部シリンダーを備えて設計されています。 トラクター駆動システムの重要な利点の一つは、「トング」保持されたビレットを処理できる点です。「トング」保持とは、ビレットの端部中央に溶接された、小径で安価な鋼材のことです。 この「トング」保持部は、ビレットの鍛造中にオペレーターが握るための取っ手として機能します。「トング」は鍛造対象のビレットよりも直径が小さいため、両者の間に隙間が生じます。しかし、キャットトラックの接触面が長いため、トラクター駆動アセンブリからはこの隙間が認識されず、ビレットは連続的な速度で誘導コイルラインを通過させることができます。
ビレット計量システム
ビレット計量システムは、誘導加熱装置に送り込まれる前にビレットの重量を測定することで、鍛造製造プロセスの効率化と部品品質の向上を図り、スクラップの削減を実現します。これらのシステムは、製造ラインに組み込むことも、メインラインへの投入前にロボットと連携して部品の重量を確認する場合のように、独立した検査ステーションとしてライン外で設置することも可能です。 ビレットの重量が基準値を上回るものや下回るものを選別できる機能により、プレス鍛造工程において、ビレットの加熱状態をより均一にし、部品の品質を向上させることができます。
ロボットによる荷積み・荷降ろし
ロボットハンドリングの分野は、鍛造メーカーに鍛造自動化の新たな時代をもたらしています。ロボットのコスト低下に伴い、これらのシステムは部品生産の総コストにおいて大きな価値を提供しています。 ロボットは、6自由度の動作能力を備え、複数の位置からのピックアップ、複数の位置への搬送、搬送中の部品の向き変更、搬送経路上の検査ステーションへの積み込み・取り出し、さらにはコンテナから直接ビレットを取り出すといった機能により、ピック・アンド・プレース加工の分野において、もう一つの優れた選択肢を提供します。投資対効果は容易に正当化できます。
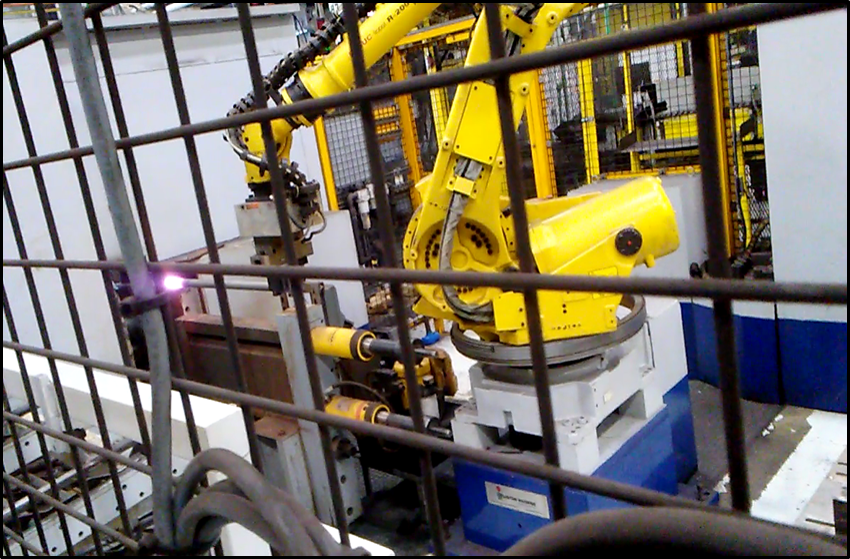
ロボットシステムにビジョン機能を追加し、あらゆる配置の部品を検知・識別できるようにすることで、企業は刻々と変化する製品の流れに合わせて、積載および供給プロセスをさらにカスタマイズし、最適化することができます。さらに、誘導加熱装置の後に、高温のビレットを迅速に取り出し、次の工程へ搬送するためにロボットが活用されています。また、多くの企業では、ロボットを用いて部品をプレス機へ搬送し、プレス機内で部品を鍛造する作業も行っています。
鍛造工程でロボット技術を活用することの利点には、次のようなものがあります。
- 作業員と同じ動作を再現する6軸部品ハンドリング
- ROI – ロボットは、単に再プログラミングを行うだけで、複数のプロジェクトで多目的に活用できる
- 製造工程における反復可能な動作とサイクルタイム
- 「高温部品」の取り扱い能力:コイルの取り出しからプレスへの装填まで
- 作業員の安全性の向上および重量のあるビレットの人間工学に基づいた取り扱い
- 熟練労働者の確保と研修費用の問題に対処する
- 部品の効率的な取り扱いと搬送
- 読み込み時間の短縮
- 加熱からプレス加工までのサイクルタイムが短縮されました。
- 加熱・移動工程における再現性を確保し、金属組織的特性が維持されるようにする。
- 正しいビレットのみが処理されるよう、品質管理措置を強化した。
- 下流工程の品質向上と金型の寿命延長を図るため、前工程のプロセスを追加した(ビレット用グラファイト/潤滑システム)
- 労働者の安全性の向上
段階的誘導加熱の自動制御
Inductoforge® モジュラー式ビレット加熱システム
あらゆる加熱工程において、ビレットやバーの搬送システムの自動化は、鍛造セルの改善に向けた第一歩となります。加熱工程の自動化を検討する場合、その自動化手法は操作制御という形をとります。コンピュータ制御や電気技術の進歩に伴い、過去20年間で自動誘導加熱システムの普及がますます進んでいます。 利用可能な完全自動化ソリューションの一つが、「InductoForge® モジュラービレットヒーター」です。InductoForge® は、各誘導加熱コイルに対して個別の電源制御を可能にした初の誘導ヒーターです。各誘導加熱コイルへの電力を制御できることで、「ジョブショップ」型の鍛造メーカーは、許容範囲内のビレット温度均一性を維持しつつ、異なる直径や生産速度のビレットを適切に加熱するための柔軟性を得ることができます。
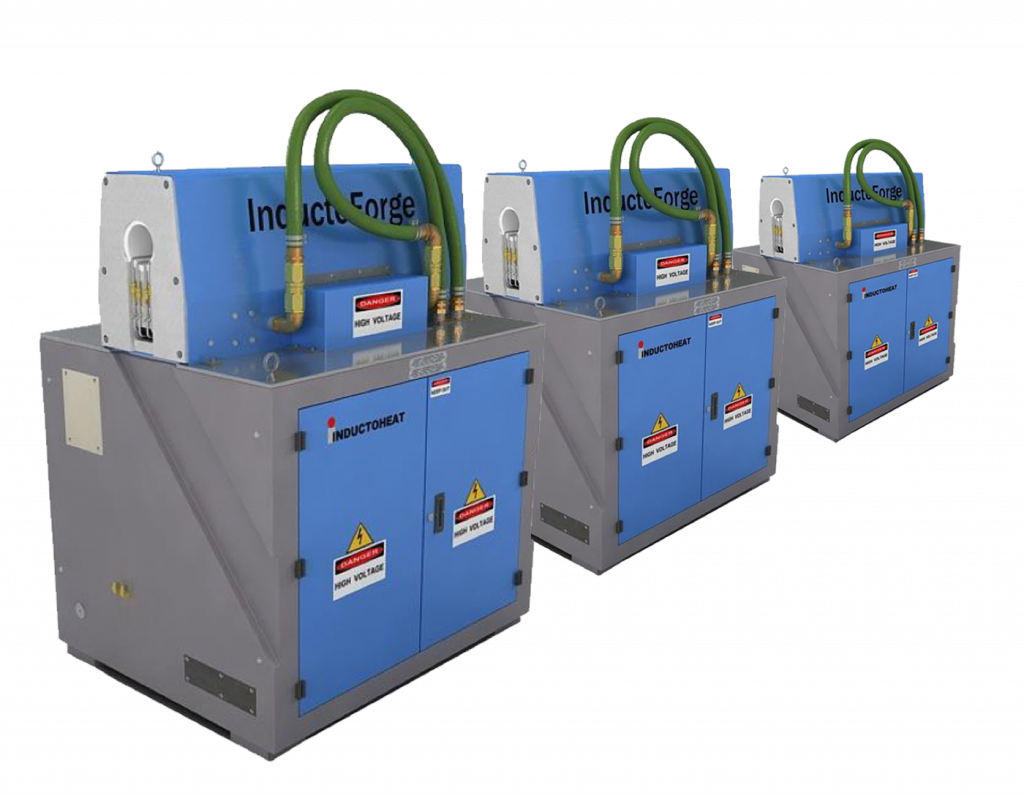
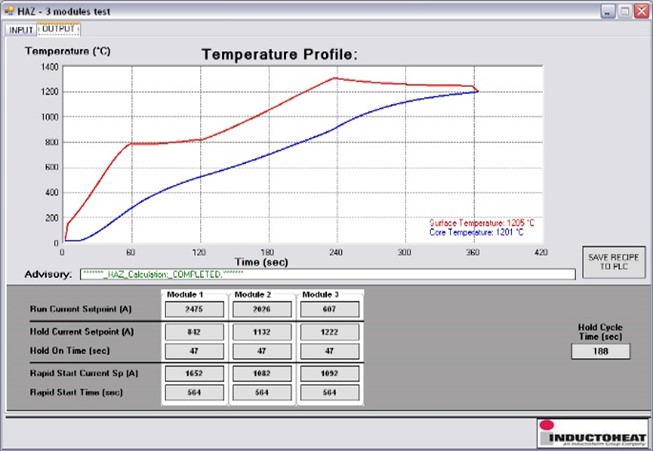
iHAZ™ 温度分布モデリング
InductoForgeの制御プロセスをさらに自動化するため、本システムではiHAZ™数値シミュレーションソフトウェアを採用しています。このソフトウェアにより、ユーザーは加熱対象となるすべての部品に対するプロセスリシピを作成でき、部品ごとの切り替えを自動化することが可能です。このような自動化により、オペレーターはすべての動作パラメータを一度に読み込むことで、設備のダウンタイムを最小限に抑え、生産性を向上させることができます。 InductoForgeに搭載されているその他の2つの自動化プロセスには、段階的な温度補正機能と、ビレットの「スタンバイ」制御機能があります。
自動温度補償
段階的温度補償機能は、モジュールを段階的に調整してビレットの最適目標温度を維持することで、ビレットの温度制御を自動化します。この自動化により、システムは1日を通して条件が変化しても、ビレットの出口温度を制御することが可能になります。
ビレット・スタンバイ制御
高度な「スタンバイ」制御機能により、セルの短時間の停止中に、システムが自動的にビレットの不良品数を最小限に抑えることが可能になります。この自動化された「スタンバイ」プロセスでは、各モジュールへの電力供給を制御し、ヒーターが通常運転に戻るまで、コイルライン全体を通じてビレットの温度プロファイルを維持します。
ビレット自動搬出システム
ビレット排出システムは、生産工程の完了時に、誘導加熱システムからビレットを自動的に排出するために使用されます。これらのシステムは、設置スペースを節約するために誘導加熱システム本体と同じ筐体に組み込まれるように設計されており、誘導加熱システムの全長に応じてさまざまな長さのものが用意されています。その一例として、クリントン・マシーン社の特許取得済み製品「BPS(ビレット・プッシュアウト・システム)」があります。 この統合ソリューションは柔軟性の高いシステムであり、通常、誘導加熱装置で処理されるさまざまなサイズのビレットに対応できるよう設計されています。作動すると、排出システムは誘導コイルライン内に残っているビレットを押し出し、最後のビレットが取り出されるまで加熱プロセスを継続させます。システムのロジックとセンサーが排出の進捗状況を監視し、ビレットが排出されるたびに各誘導インバータの電源を切るようビレットヒーターに指示を出します。
自動ビレット搬出システム
を利用するメリットには、次のようなものがあります:
- 運転終了時に、加熱コイルに残っているビレットを自動的に排出する。
- 「ダミービレット」や、コイルからビレットを取り除くためのその他の手作業による手段は必要ありません。
- ダウンタイムとビレット生産間の切り替え時間を短縮し、1日あたりの処理能力を向上させます。
- 従業員の安全性の向上。
- 床面積を節約する設計。
- 柔軟な設計――誘導ラインの長さを延長することで拡張が可能です。
- メンテナンスや交換の際にコイルを容易に取り外せるよう、オフセット配置された天井収納室。
バーエンド加熱の自動化
棒材端部加熱とは、鍛造工程のために1本または一連の棒材の端部を加熱するプロセスを指します。小径の棒材を加熱する工程や生産速度の低いシステムでは、作業員が棒材の搬入・搬出を行う手作業による工程となる傾向があります。サイクルタイムの延長、大径棒材の加熱、鍛造作業員の不足、製品要件の厳格化など、プロセス条件が変化するにつれて、自動化を導入することで工程の効率化を図ることができます。
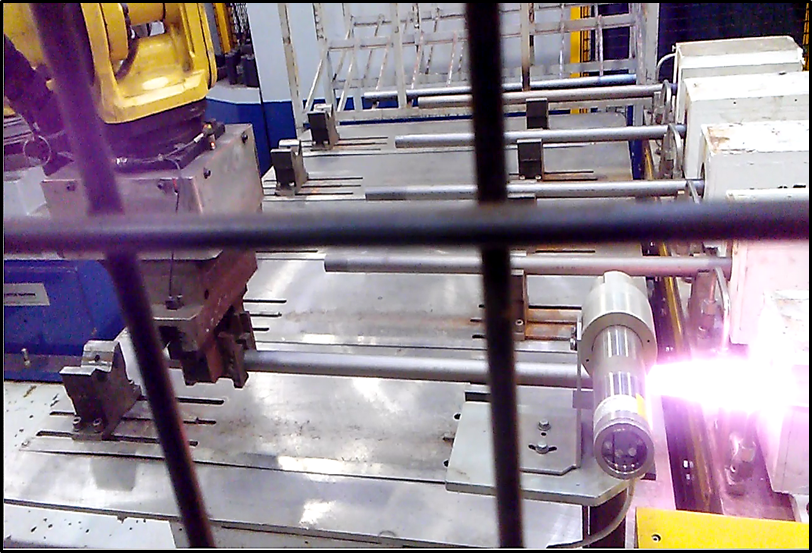
マルチコイル・バーエンドヒーター
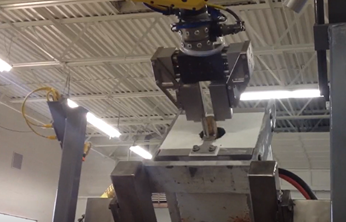
マルチコイル構成(図8参照)を採用した自動棒材端部加熱システムは、一般的に、圧縮加工プロセスにおいて、さまざまな直径や加熱長さの棒材を加熱するために使用されます。このシステムでは、多軸ロボットを用いて、加熱治具への棒材の搬入・搬出を行います。ロボットが棒材を加熱治具に載せると、適切な加熱長さに位置合わせするため、コイル内に棒材を搬送します。 加熱サイクルが完了すると、ロボットは加熱された棒材を誘導加熱コイルから引き出し、アップセッターへ移送します。6軸ロボットがすべての自動化プロセスを遂行します。複数のコイルを使用する別のタイプのバーエンド加熱システムとして、図11に示すような垂直型システムがあります。
このシステムでは、垂直方向に直列に配置された複数のコイルを用いて、縦に立てられたビレットを加熱していました。システムでは、ロボットを用いて、特別に設計された台座にビレットを縦に立てて設置し、各コイルにビレットを装填していました。装填が完了すると、すべてのビレットがコイル内に降下され、加熱が行われます。このシステムでは、サーボ制御による昇降機構を採用し、ビレットをコイル内の適切な加熱長さに位置合わせしていました。 ビレットの位置はオペレーター用HMIで制御され、加熱サイクル中に調整して加熱長さを微調整することが可能であった。加熱が完了すると、ビレットはコイルから持ち上げられ、別のロボットによって取り出される。コイル内の部品の位置を制御できるため、オペレーターはコイルの重なり具合を調整し、ビレットの先端部の温度を制御することができた。
自動インデックス付けおよびチャネルコイルシステム
(図9に示すように)複数の自動化技術を用いたバーエンド加熱のソリューションは、より複雑です。このシステムは、プロセスサイクル時間を制御し、エンド加熱用のチューブの位置決めを行う自動インデックスコンベヤから始まります。チューブが所定の位置に配置されると、サーボ制御のシャトルテーブルを用いて、誘導加熱コイルがチューブの上を往復移動します。サーボ制御により、加熱プロセスの前および加熱中に、加熱位置の微調整が可能になります。 すべての設定は、完全な自動制御機能を実現するため、メイン操作用ヒューマン・マシン・インターフェース(HMI)から制御される。
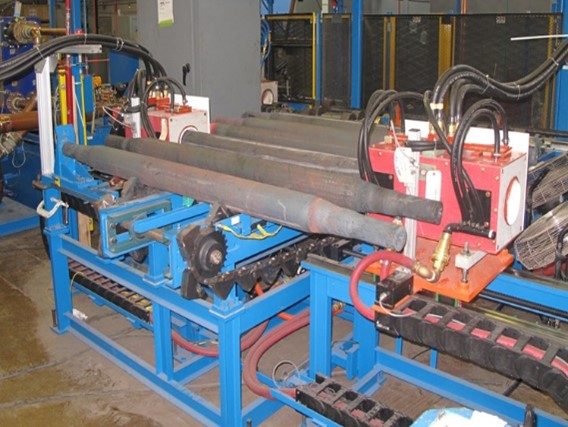
インデックスコンベアを採用したシステムでは、部品をチャネル型誘導加熱コイル内を安定した動きで搬送することができます(図10参照)。 チャネル型バー端部加熱システムでは、加熱中にバーをチャネルコイル内を連続的に送り出すことができます。これにより、バーの供給および取り出しの両方で自動化との統合が可能になります。チャネル型バー端部加熱プロセスは、他のどのタイプのバー端部加熱システムよりも短いサイクルタイムを実現し、長いバーの短い加熱長に最適化された代表的なバー端部加熱システムです。
リング、パック、その他の形状向けの自動化
すべてのビレットが「ビレット」と呼ばれる形状であるとは限りません。円形や長方形のものもあれば、あらかじめ成形されたリングやパックのような形状のものもあります。例えば、高炭素鋼製のリングブランクで、直径が高さの3倍あり、サイクルタイムが1分あたり6~8個必要な場合を考えてみましょう。 これらの部品を水平方向(直径方向)に移動させると、誘導磁場によってリングの側面が過熱され、高炭素鋼には許容できないほど大きな温度差が生じる可能性があります。その代わりに、図11に示すように、リングを積み重ねたような状態で垂直方向に加熱することで、電流がリングの円周に沿って流れるようになり、より効率的な加熱と温度均一性の向上が図れます。
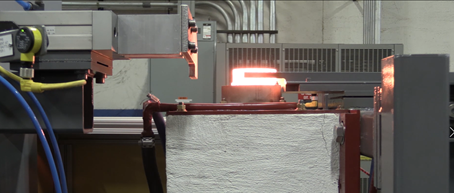
リングは、誘導コイルの下にある一連の一方向フィンガーを通って、1つずつ空圧によって垂直方向に押し上げられ、コイル内にビレットの積み重ねが形成されます。リングがコイルの下部から挿入される際、摩擦と摩耗を最小限に抑えるための専用ライナーが設置されています。 積み重ねがコイル内を埋め尽くし、次のリングがコイルに装填されると、加熱されたリングがコイルの上部から持ち上げられ、積み重ねから水平方向に押し出されて小さな排出コンベア上に置かれます。そこからロボットが鍛造プレスに装填します。リングヒーターと同様の概念に基づき、アルミニウム製のパックについても同様の構成部品を用いて自動化が可能です。ただし、非鉄金属の取り扱いおよび誘導加熱を行う際には、設計上の変更を検討する必要があります。
アルミニウムの誘導加熱と自動化
自動車市場の変化に伴い、軽量化がますます重要視される中、成形が容易で、密度が低く(鋼鉄の3分の1の軽さ)、耐食性にも優れているという特長から、多くの企業が鋼鉄の代替材料としてアルミニウムを採用するようになりました。こうした材料の転換に伴い、近年、アルミニウム加工における誘導加熱技術や自動化の分野で多くの進歩が見られています。
アルミニウムビレット/パック用ヒーターの自動化における設計上の考慮事項:
- 温度に敏感 – ほとんどの合金では、ソリダスから86~122°Fの範囲で鍛造を行う必要があります。
- より早く均一な温度に達し、熱を保持します(熱伝導性)。
- 資材運搬。
- 柔らかい – 誘導コイルを通過する際に傷がつく可能性があるほか、積み下ろしの際にへこみやすいため、積み重ねたり移動させたりすると変形する。また、熱電対や押しアームによってくぼみが生じることがあり、工程中に鋼粉やその他の異物などの不純物が混入する可能性がある。
- 控えてください――磁場によりビレットが押し出されています。
- 温度の測定 ― 高温計の放射率と熱電対の位置。
- 潤滑剤の塗布が必要になる場合があります。
ほとんどのアルミニウム合金では、750~900Fまでの鍛造温度が必要となります。一部の合金の融点はこれよりわずか100F高いだけであるため、ビレットの位置や誘導コイルの設計が極めて重要となります。 一部のアルミニウム鍛造プロセスでは、コーティング前の予熱と成形前の最終加熱が必要となります。こうしたシステムの設計は、やや複雑になります。通常、1台の誘導電源に2つの誘導コイルを直列に接続して使用できますが、自動化の鍵となるのは、部品を1つのコイルから取り出し、コーティング槽を経て、最終加熱コイルへと移送する方法です。 一部のターンキーシステムには、潤滑剤浸漬ステーションが統合された設計のものがあります。これらの浸漬システムでは、垂直型の空圧アクチュエータとケージを使用して部品を浸漬します。回転式アクチュエータやゲージを使用するものもあります。しかし、潤滑剤はスプロケットやシリンダーに早期の機械的トラブルを引き起こす可能性があります。新しいシステムでは、部品の保持や浸漬にロボット技術が採用されています。適切に設計されていれば、ロボットのエンドエフェクトツールは、スプロケットやシリンダーよりも大幅に長持ちするはずです。
誘導鍛造における自動化のメリット
革新的な自動化ソリューションと誘導加熱技術の進歩を組み合わせることで、鍛造メーカーは、変化する生産要件に対応しつつ、生産性の向上、工程の一貫性の確保、および労働者の安全性の向上を図ることができます。また、自動化された材料搬送や工程制御は、熟練労働者の不足、品質基準の厳格化、エネルギー需要、市場環境の変化といった課題に、製造業者が対応する上でも役立ちます。
ビレットの自動供給やロボットによる搬送から、高度な加熱制御に至るまで、鍛造プロセスの要件に合わせて自動化システムを構築することができます。インダクトヒートは、鍛造メーカーと連携し、各社の具体的な用途や生産要件に合わせて設計された誘導加熱および自動化ソリューションを開発しています。
誘導加熱の自動化に関するよくある質問
誘導鍛造ラインのどの部分を自動化できるか?
誘導焼入れ鍛造ラインの多くの工程は自動化が可能であり、これにはビレットの装入・供給、誘導加熱システム内での搬送、温度監視、プロセス制御、ビレットの取り出し、および鍛造工程への移送などが含まれます。用途に応じて、自動化にはステップフィーダー、ロータリーフィーダー、コンベヤ、ピンチロールまたはトラクター駆動装置、ロボットによるハンドリング、および自動制御システムなどが含まれる場合があります。
ビレットは誘導加熱装置にどのように自動的に供給されるのですか?
ビレットは、いくつかの種類の材料搬送装置を用いて、誘導加熱システムに自動的に供給することができます。ステップフィーダー、ロータリーフィーダー、コンベヤは、ビレットを分離して加熱ラインに搬送することができ、一方、ピンチロールやトラクター駆動システムは、誘導コイル内でのビレットの移動を制御することができます。適切な供給方法は、ビレットの寸法、生産速度、および鍛造プロセスの要件によって異なります。
ロボットは誘導加熱装置の積み下ろしを行うことができますか?
はい。ロボットシステムを活用すれば、ビレットやその他のワークピースを誘導加熱装置に搬入したり、加熱後の材料を取り出したり移送したりすることができます。ロボットによるハンドリングは、材料の反復的な移動を伴う用途や、形状が複雑な部品を扱う場合、あるいは高温の材料を手作業で扱うことを減らすことで作業員の安全性を向上させることができる工程において、特に有用です。
自動化によって、ビレットの温度均一性をどのように向上させることができるでしょうか?
自動プロセス制御により、加熱状態を監視し、運転パラメータを調整することで、ビレットに必要な温度分布を維持することができます。高度な誘導加熱式ビレット加熱システムでは、個別に制御可能な加熱ゾーン、温度測定、および予測温度モデリングを活用し、ビレットのサイズ、生産速度、その他のプロセス条件の変化を補正することができます。これらの機能により、表面から中心部にかけて一貫した温度分布を維持しつつ、再現性の高い鍛造結果を実現することができます。
鍛造ビレットの均一な加熱を実現するためのガイドで、温度均一性に影響を与える要因について詳しくご覧ください。
執筆者:
ブライアン・ロキツキー、インダクトヒート
カール・ウェソロウスキー(インダクトヒート)
マイケル・ザハロフ、インダクトヒート
テッド・ロズナック、クリントン・マシン
この記事は、『The Forging Industry Association Magazine』2021年2月号に掲載されました。同号の全記事はこちらからご覧いただけます。